로봇 제어
리더·팔로워 연동, 다관절 동작, 그리퍼 제어.
명령과 관절 피드백을 연결하는 실물 제어 시스템.
INTELLIGENCE IN THE PHYSICAL WORLD
카메라 관측과 AI의 판단을 실제 로봇 동작으로.
로봇 제어·데이터·시뮬레이션을 하나로 연결합니다.
01 / WHAT WE BUILD
PHYSICAL AI / 관측에서 실행까지.관측·판단·실행·피드백을 연결합니다.
실물 로봇과 가상 환경을 오가며 Physical AI를 구현합니다.
리더·팔로워 연동, 다관절 동작, 그리퍼 제어.
명령과 관절 피드백을 연결하는 실물 제어 시스템.
카메라 영상을 바탕으로 Astra가 동작을 판단하고,
실행 과정을 영상·명령·관절값으로 기록합니다.
차체 모델링, 주행·작업 제어, 운용 화면까지.
조건을 바꾸고 결과를 확인하는 가상 검증 환경.
02 / ROBOTICS IN MOTION
실제 장치. 실제 움직임.Astra 기반 AI가 카메라 영상을 바탕으로 판단하고 로봇팔을 제어하는 자율 집기 시연입니다. 전체 시야와 손목 시야에서 동작을 함께 확인할 수 있습니다.
03 / SELECTED WORK
다른 현장, 연결된 기술.로봇팔 제어에서 농업 로봇의 운용 시뮬레이션까지.
직접 보고, 실행하며 살펴보세요.
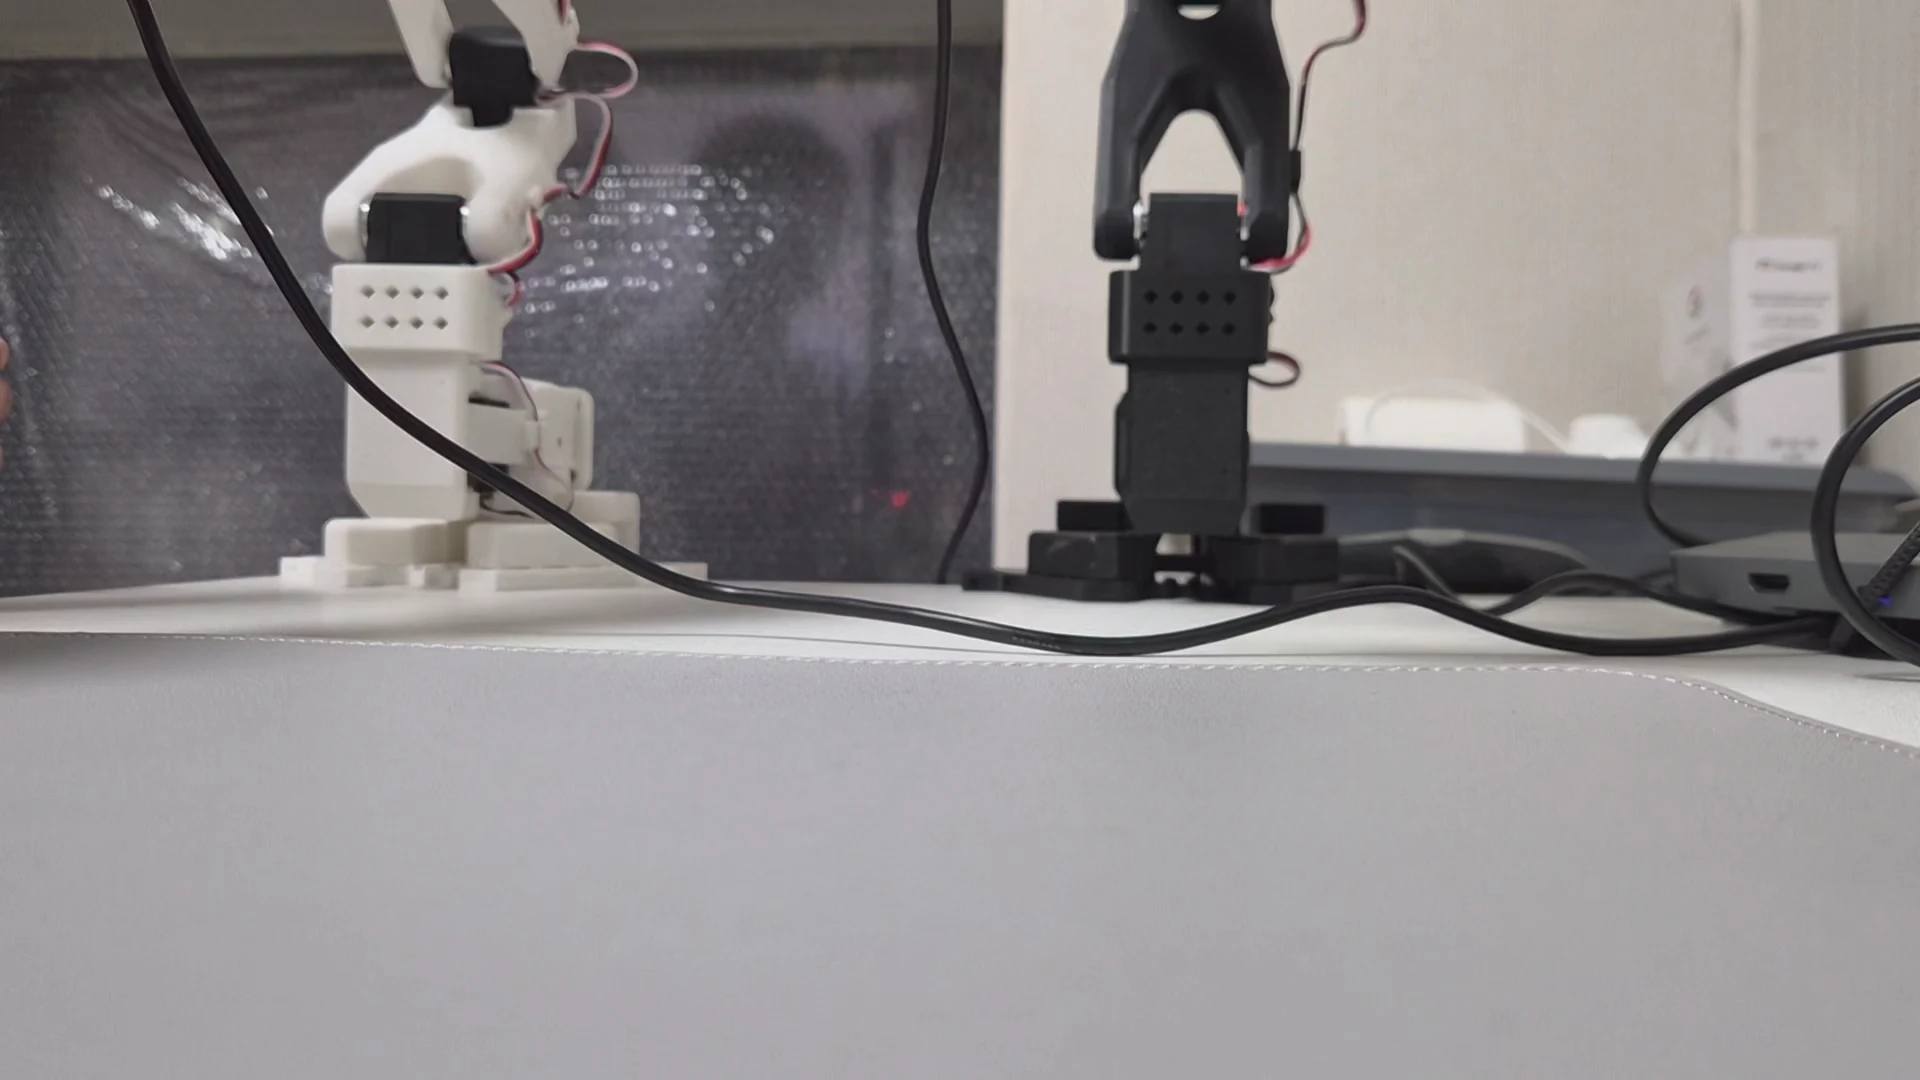 REAL HARDWARE / 실물 시연
01 / ROBOT MANIPULATION
SO-100·SO-101 계열 장치를 활용한 리더·팔로워 제어와 Astra 기반 AI 자율 집기. 카메라 관측과 다관절 제어를 실제 동작으로 연결합니다.
 SIMULATION / 가상 모델
02 / FIELD ROBOT SIMULATION
좌우 곡면 북주기 날과 높이 조절 지지대를 추가한 4륜 플랫폼입니다. 가상 환경에서 작업기 장착 구조와 조향·주행을 살펴봅니다.
 CONCEPT & SIMULATION / 개념 설계
03 / E96 AUTONOMOUS TRANSPLANTER
8조·96판 이앙기를 개념 설계하고, 독립 송묘와 식부·귀환·보충·충전·작업 재개의 흐름을 시뮬레이션했습니다.
북주기와 E96의 영상·수치는 시뮬레이션 결과입니다. 각 프로젝트에서 구현 범위와 검증 조건을 확인할 수 있습니다.
04 / OUR APPROACH
다음 동작에는 근거가 필요합니다.작은 실험에서 시작해 기록을 남기고,
장치와 환경에 맞는 제어 흐름을 다듬습니다.
물체·작업·장치와 카메라의 관측 조건을 정의합니다.
제어 로직, 장치 연동, 작업 시나리오를 연결합니다.
영상·명령·피드백을 남겨 실행 과정을 살펴봅니다.
실험 결과를 바탕으로 다음 동작과 조건을 조정합니다.
LET’S BUILD WHAT MOVES.
Physical AI · 로봇 제어 · 시뮬레이션 개발
자동화하려는 작업과 환경을 알려주세요.