8조 · 96판 차체
사진의 부품과 개념도의 적재 구조를 재구성한 새 이앙 플랫폼입니다.
02 / AUTONOMOUS RICE TRANSPLANTER
8개의 독립 식부 조와 96판의 모. 차체 설계부터 이앙·모 보충·충전까지,
새 Blender 렌더와 이번 시뮬레이터의 실행 기록으로 설명합니다.
영상을 불러오지 못했습니다.
INTERACTIVE SIMULATOR / 직접 운용
8조·96판 이앙과 자동 보급·충전 흐름을 직접 실행해 보세요.
시작 버튼으로 실행하고, 설정과 시점을 바꾸며 결과를 확인하세요.
운용 화면을 불러오는 중입니다.
FOLLOW THE SYSTEM
챕터를 누르면 해당 장면으로 이동합니다.
영상의 챕터 정보를 불러오고 있습니다.
FROM ENGINEERING TO OPERATION
96판 기본 만재와 16판 보급 시험을 선택할 수 있습니다. 독립 송묘, 식부 이력, 면적 커버리지와 미식부 영역을 확인하고 같은 브라우저에 실행 기록을 저장합니다.
시뮬레이터로 이동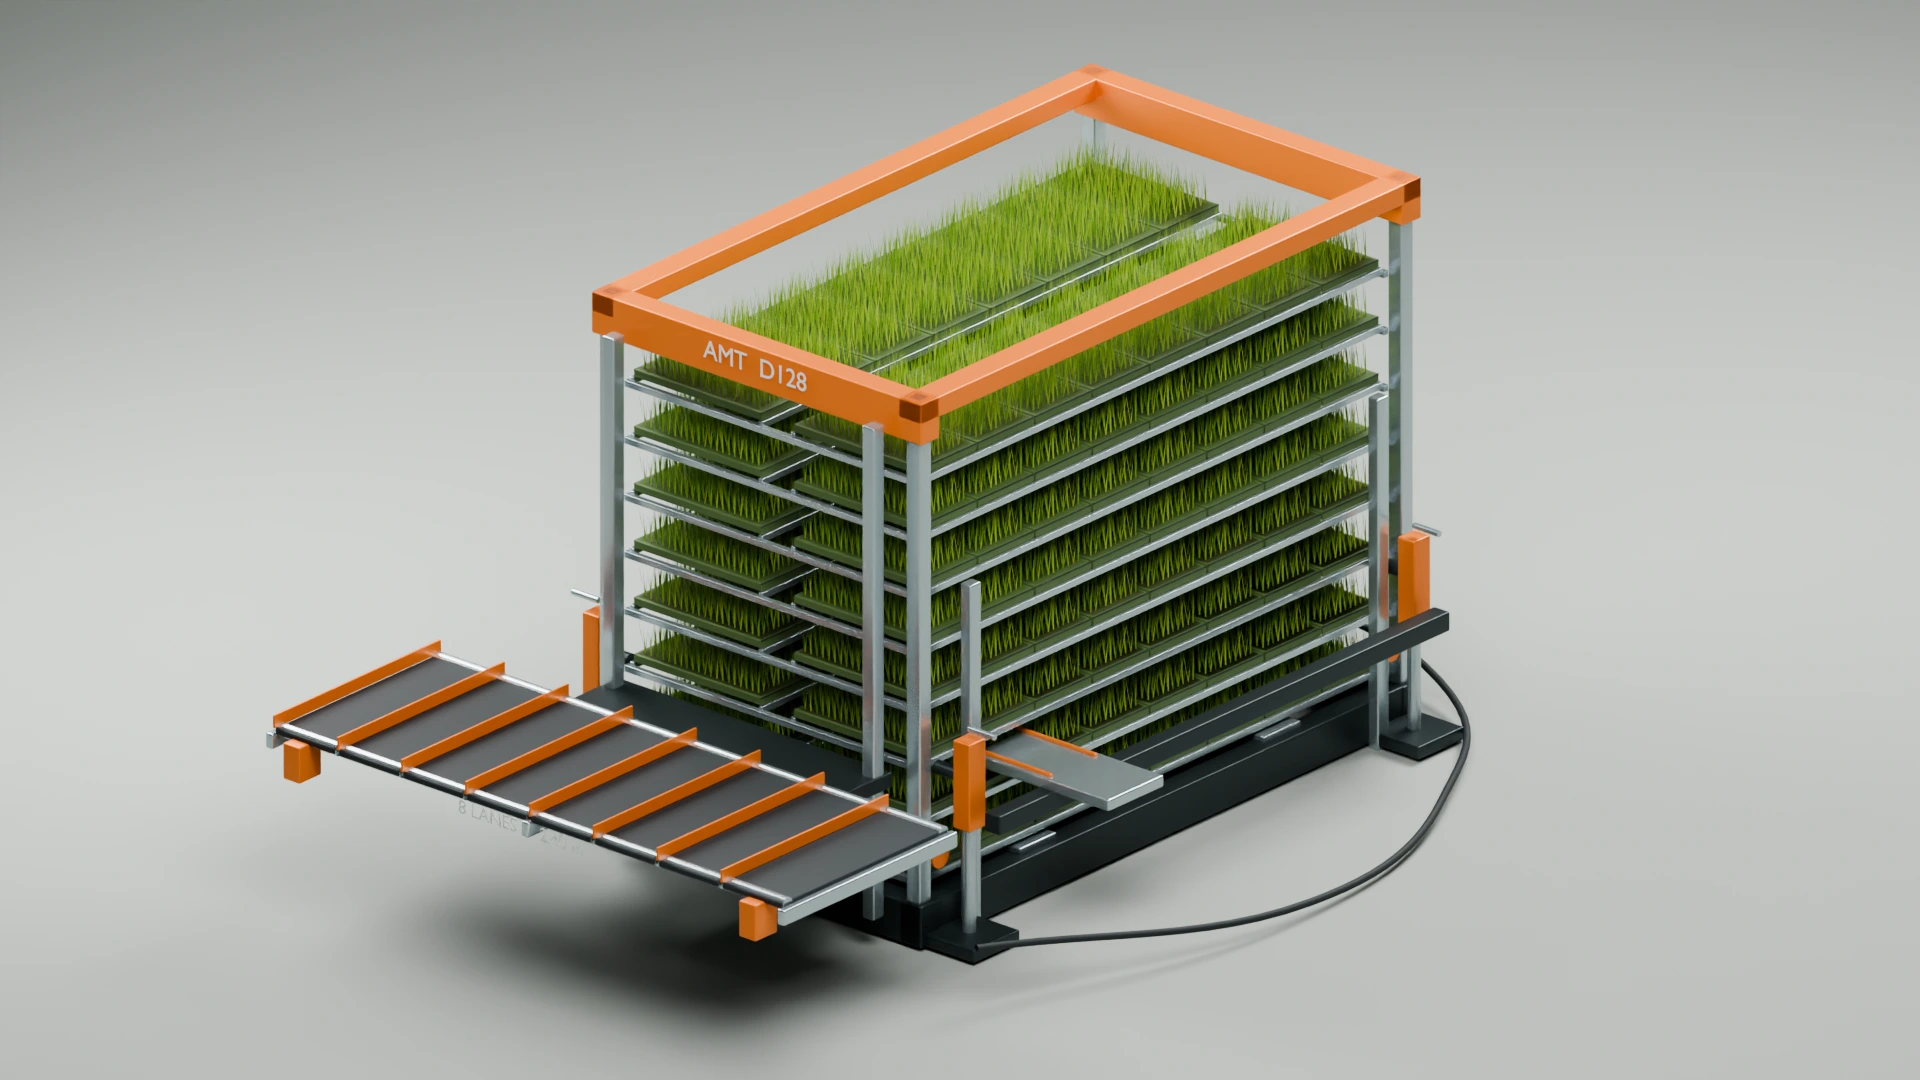
사진의 부품과 개념도의 적재 구조를 재구성한 새 이앙 플랫폼입니다.
상단 게이트·벨트·작업부 버퍼를 독립 제어해 조별 소비 불균형에 대응합니다.
입력 지도에서 경로를 만들고, 경계와 식부 명령 이력을 비교합니다.
작업점을 보존하고 도크로 이동한 뒤 확인된 모판 인계와 충전을 기록합니다.
PPT 11–15 / IMPLEMENTATION SCOPE
영상의 움직임과 수치는 이번 프로그램의 가상 실행에서 나옵니다. 실물 제작, 논 주행, 모 손상이나 안전 성능을 입증하는 현장 시험은 아닙니다.
| 원문 | 이번 구현 | 현재 범위 |
|---|---|---|
| 11 | 8조 · 최대 96판 | 96판 기본 출발. 판당 700회 식부는 계산 가정이며 실제 유효 묘량을 측정한 값은 아닙니다. |
| 12 | 독립 게이트·벨트·버퍼 | 조별 소비 불균형에 대응하도록 원안에서 설계를 확장했습니다. 기구 제작과 실제 모판 인계 규격·묘 손상은 미검증입니다. |
| 13 | 48V급 EREV · 10kWh급 | 발전 DC 9kW는 설계 추정값입니다. 원문의 12kW급 표기와 전기 출력 조건은 실측으로 확인해야 합니다. |
| 14 | 내부 왕복 후 외곽 마무리 | 경계는 입력 지도입니다. 외곽 점검 주행으로 실제 경계를 획득하거나 RTK·LiDAR·카메라를 융합하는 기능은 아직 없습니다. |
| 15 | 조별 식부·중복 명령 억제 | 현재 조별 위치 판단은 시뮬레이션의 정답 위치를 사용합니다. 조간은 30cm 고정이며 주간 16·18·22cm를 선택합니다. |
설명 영상: 자체 시뮬레이션 실행 기록 + 새 Blender 렌더. 한국어 해설: 합성 음성.
조건을 바꾸고, 결과를 확인하세요.영상 아래에서 바로 조작하고, 새 창에서도 크게 볼 수 있습니다.