멈춘 뒤 전후진 전환
차체·바퀴 속도가 정지 기준 안에 머문 시간을 확인하고, 조향이 정렬된 뒤 다음 구간으로 진행합니다.
AGRICULTURAL ROBOTICS / HILLING IMPLEMENT
좌우 북주기 날을 장착한 4륜 플랫폼. 작업기의 장착 구조와 농지 주행 시뮬레이션을 살펴보세요.
영상을 불러오지 못했습니다. 네트워크 연결을 확인해 주세요.
INTERACTIVE SIMULATOR / 직접 운용
후방 양날 작업기를 장착한 차체를 회전해 보고, 이랑·지면·주행 조건을 바꿔 보세요.
시작 버튼으로 실행하고, 설정과 시점을 바꾸며 결과를 확인하세요.
운용 화면을 불러오는 중입니다.
TWIN HILLING BLADES / CONCEPT MODEL
뾰족한 보습 · 양쪽 곡면 날개 · 높이 조절 지지대 · 후방 체결 프레임

고랑을 가르는 보습과 양쪽으로 벌어진 곡면 날개의 장착 형상입니다. 치수와 날의 배치는 개념 설계값이며, 시뮬레이터에서 장착 상태의 주행·조향을 살펴볼 수 있습니다. 상단 영상은 작업기 추가 전 플랫폼의 주행 기록입니다.
VIDEO TO BLENDER / PLATFORM 02
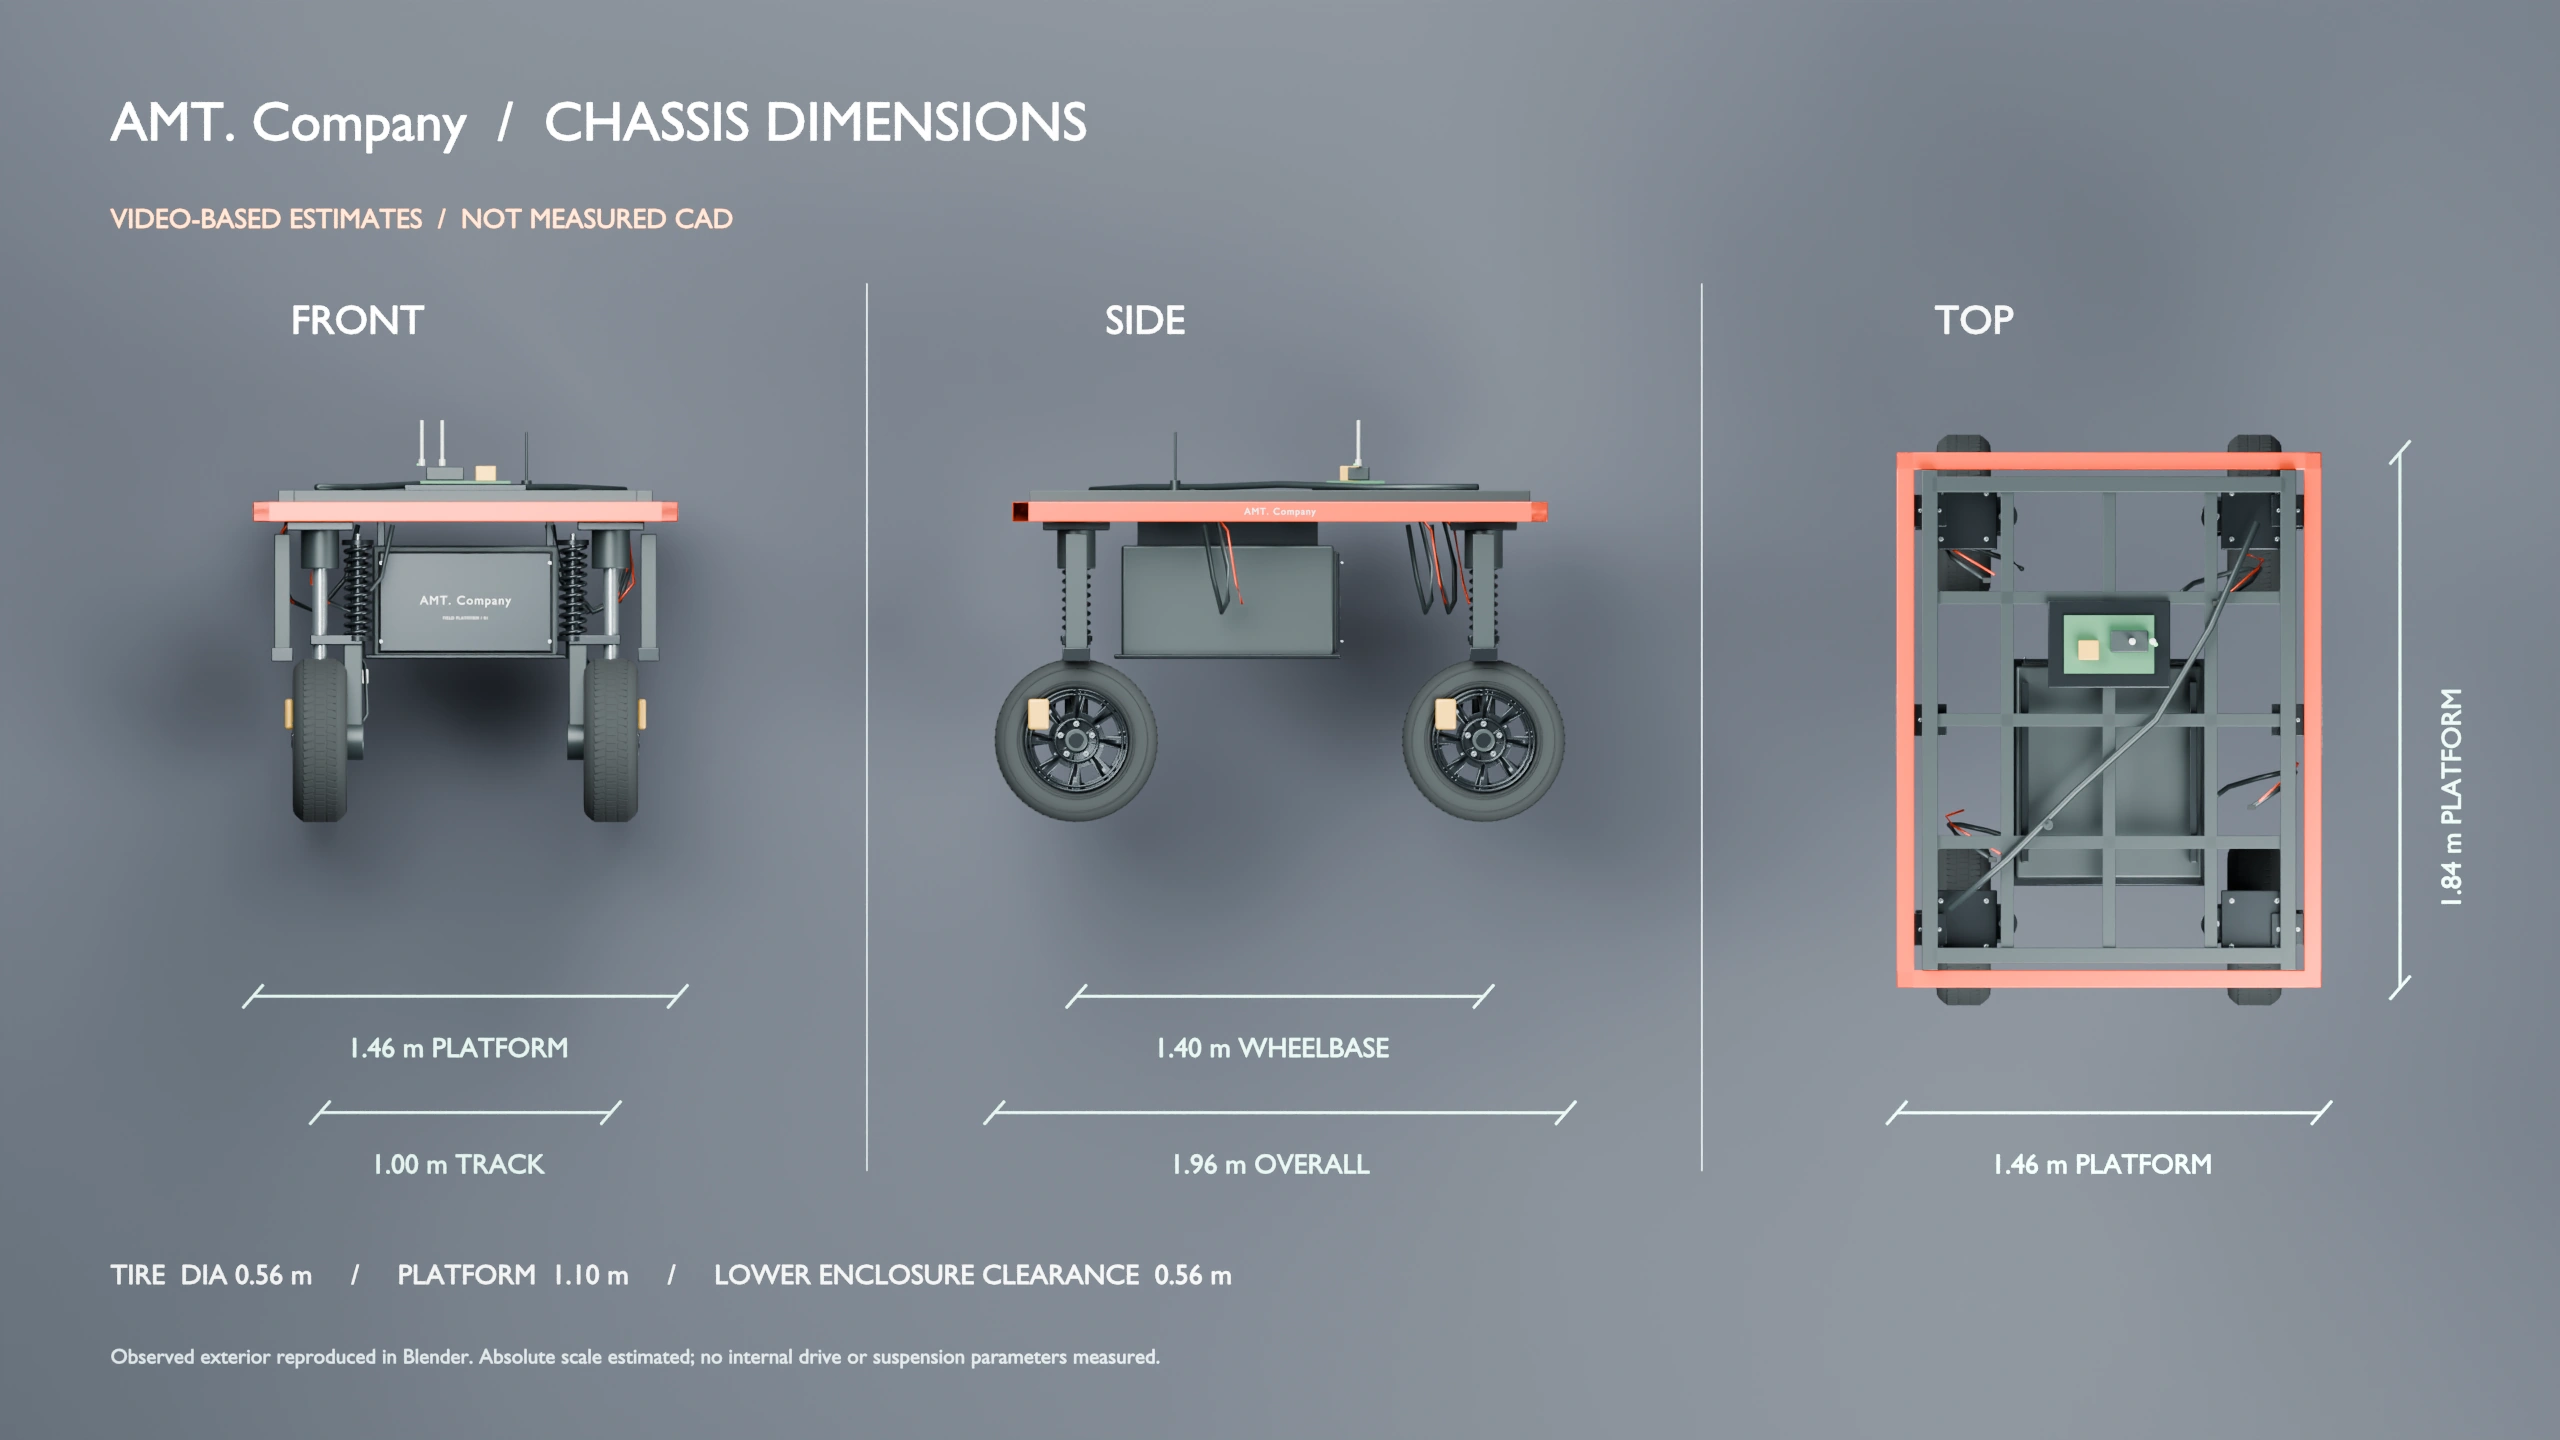
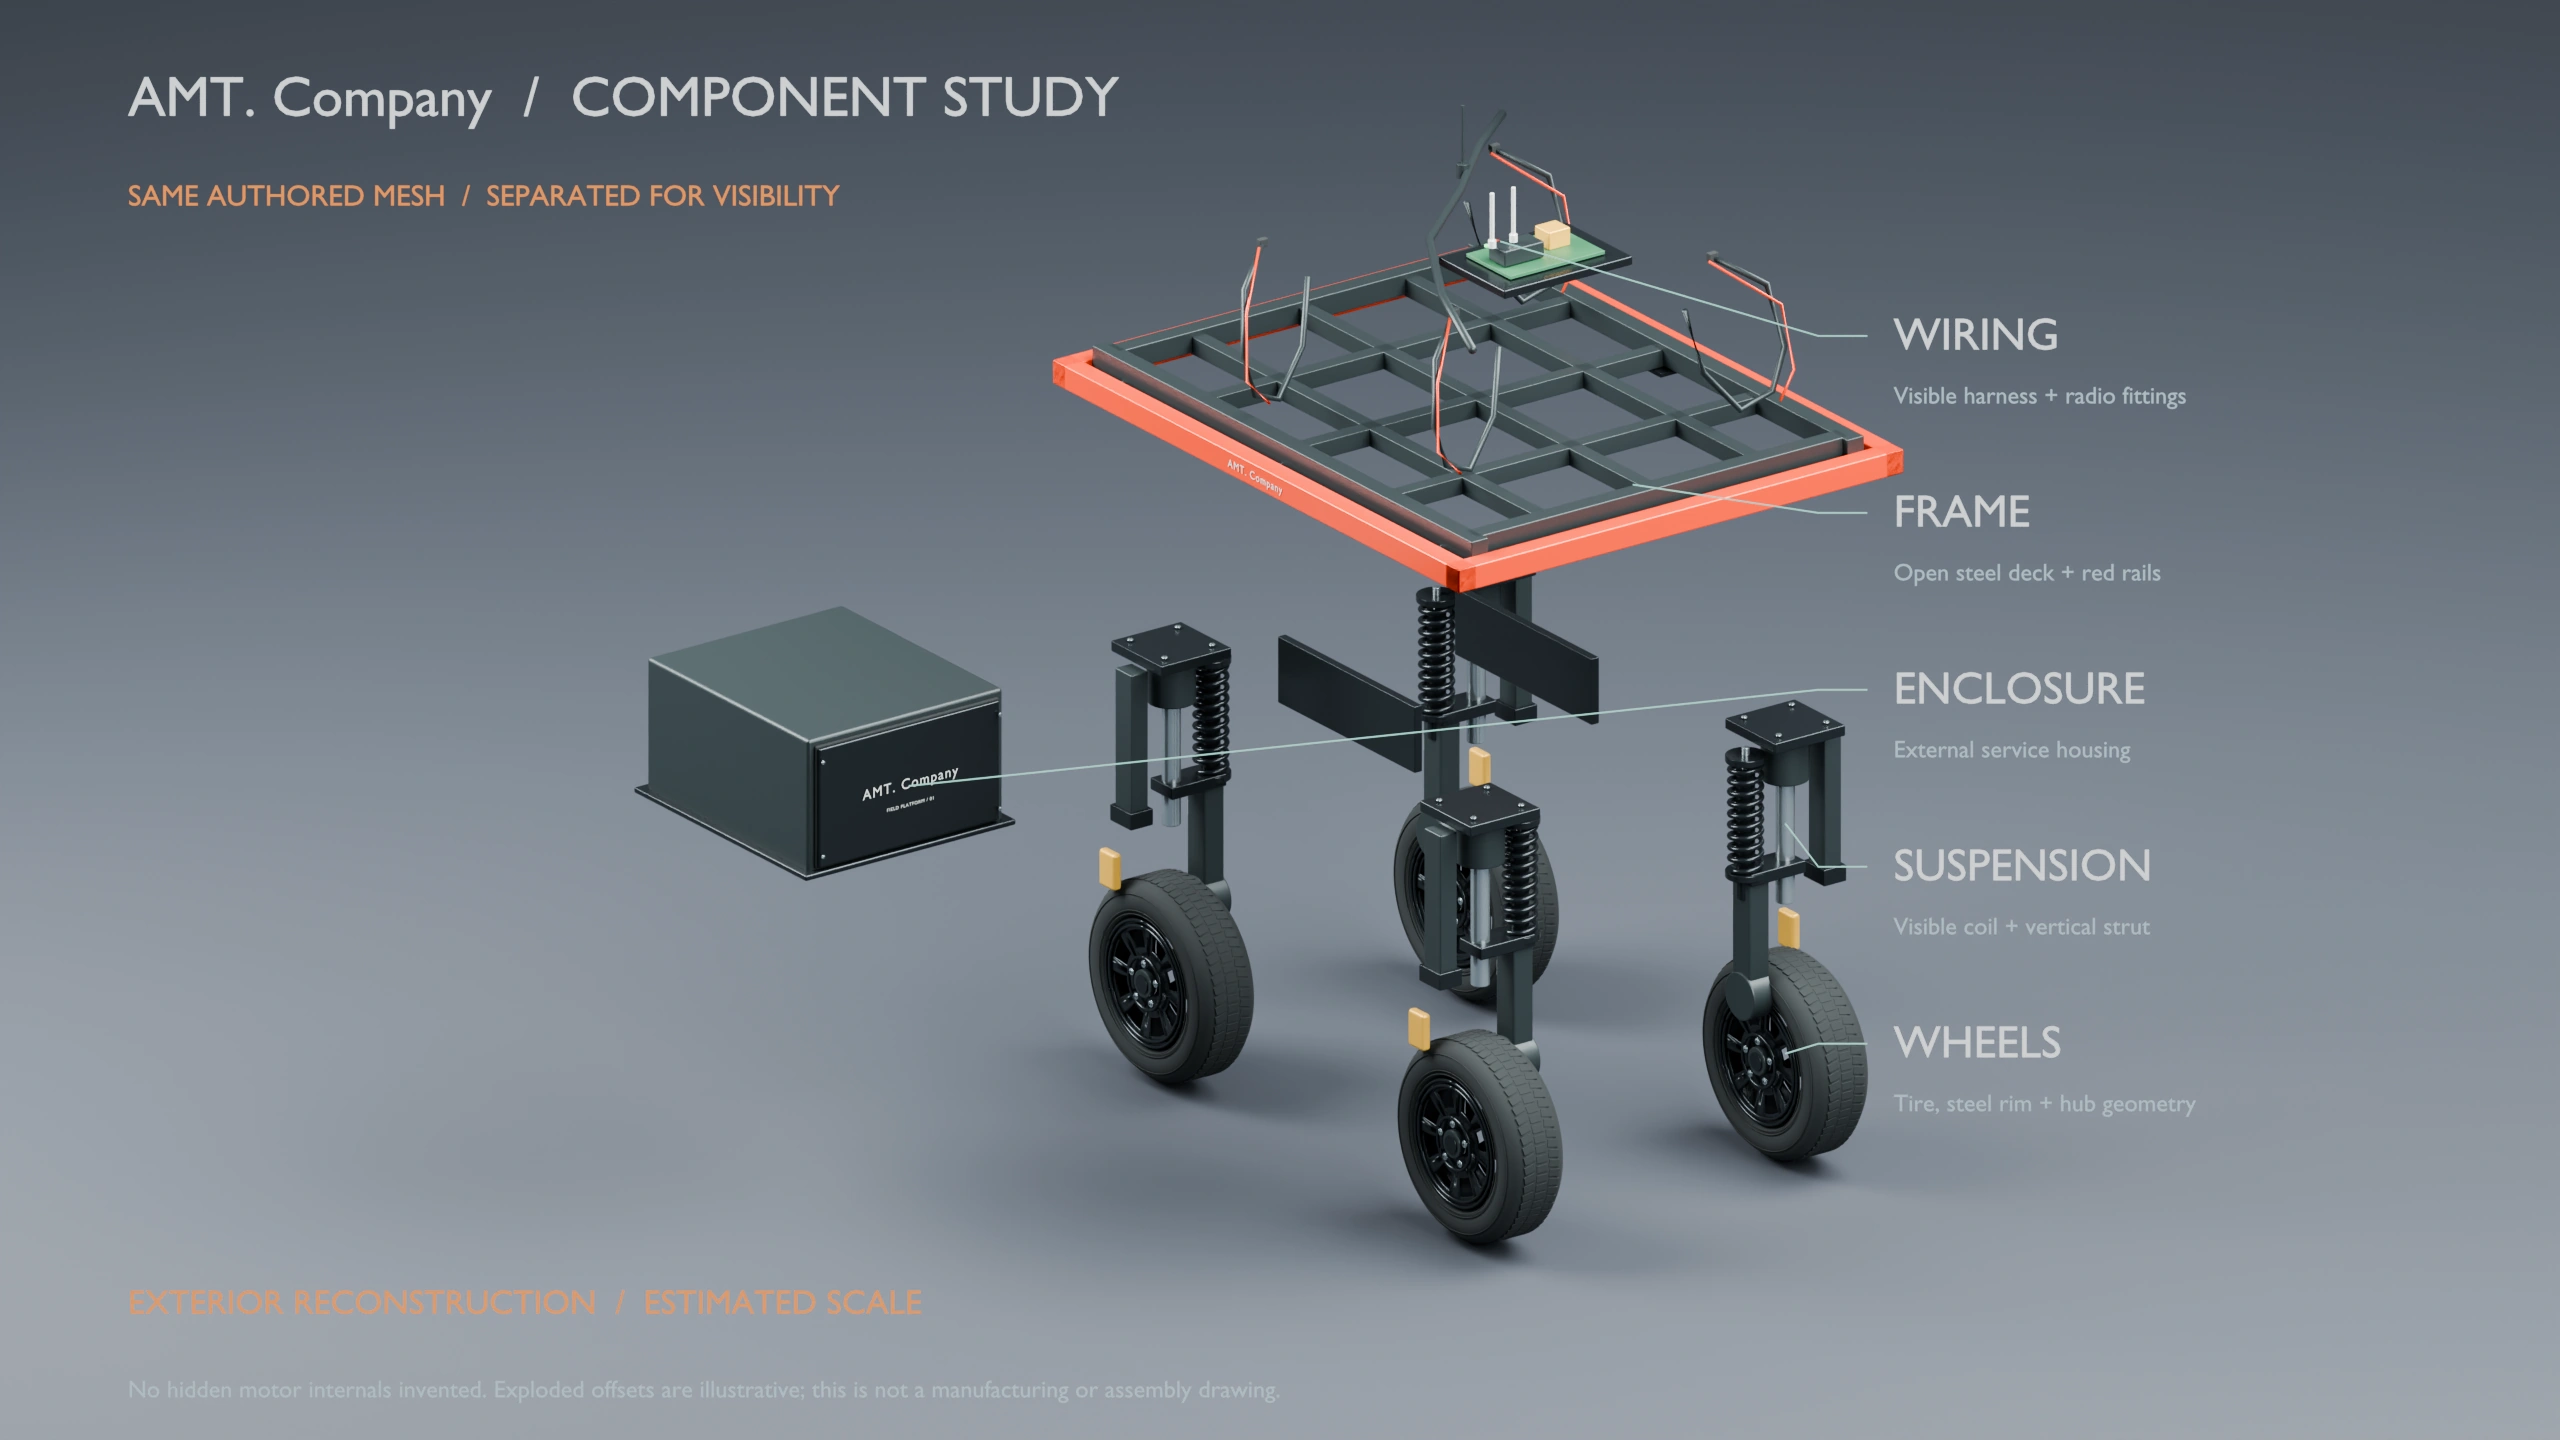
붉은 외곽 레일 · 검은 격자 프레임 · 코일 스프링 · 하부 전장함 · 노출 배선
영상의 보이는 형태를 재구성한 모델입니다. 치수·구동·4륜 조향 설정은 시뮬레이션 가정이며, 실제 차량 제원이나 CAD 측정값이 아닙니다.
AGRICULTURAL MOTION / COMPUTED SAFEGUARDS
차체·바퀴 속도가 정지 기준 안에 머문 시간을 확인하고, 조향이 정렬된 뒤 다음 구간으로 진행합니다.
차체와 회전하는 타이어의 보호 범위에 반응·제동 여유를 더해 속도를 제한합니다.
실현 가능한 바퀴 방향으로 속도를 조정하고 기존 슬립·경사 감속과 마찰 제동을 함께 적용합니다.
추정 하부높이 0.56 m와 두둑·작물 높이를 비교합니다. 큰 생육 단계는 그대로 관통 주행하지 않습니다.
THIS BUILD / SIMULATION RUN
18 m 이랑 2개 · ST2 · 마른 흙 · MPC · 시드 42 · 20 Hz 기록
같은 엔진을 다시 실행해 확인한 시뮬레이션 1회 결과입니다. 오차는 선회·이랑 이탈을 제외하고 5 Hz로 집계한 시점별 네 바퀴 최대값의 P95입니다. 실물 로봇 성능이나 실제 제동 검증값이 아닙니다.
GENERATED HERE / ALL RESULTS
추가 독립 실행 130회 · 26개 시계열 · 9,167개 표본 · 완료와 정지·차단을 구분
성공한 결과만 추려내지 않았습니다. 이번 3시드 비교에서 평균 바퀴 P95는 PP 2.80 cm, MPC 2.89 cm였습니다. 실제 농지 성능이나 통계적 우월성의 증거로 해석하지 않습니다. 모래 조건은 임무를 완료했지만 음수 하부여유가 2,198개 계산 스텝에서 발생했습니다. 현재 감독이 관측하지 못하는 침하량의 한계도 원자료에 남겼습니다.
직접 구현한 시뮬레이터의 실행 기록과 새 Blender 렌더, 자체 설명·음악으로 제작했습니다.
새 차체와 주행·선회·제동 장면은 가상 환경의 시연입니다. 원본 실사 영상과 그 음성은 공개 콘텐츠에 포함하지 않았습니다.