무인 이앙 작업
96판의 예상 식부 면적을 계산합니다.
모가 줄면, 도크에서 보충하고 이어갑니다.
96판 만재가 기본입니다. 큰 필지·여러 필지의 연속 작업에 보급 도크를 사용합니다. 16판 출발은 보급 시험 옵션입니다.
- 이앙 작업
- 작업점 저장·귀환
- 자동 정렬·잠금
- 모판 보충·충전
- 저장점 복귀·재개
귀환 때 작업열·주간 위상·식부 이력을 보존합니다. 이동·충전·보충 시간도 총 운용 시간에 포함됩니다.
입력 지도 기반 계획 검증 · 외곽 여유를 제외한 평가 영역을 사용합니다.
자사 기술을 연결한
새로운 무인 이앙 플랫폼
인식·전동 AGV·하중 이송·농지 주행 경험을 바탕으로, 8조 식부와 96판 공급을 하나의 시스템으로 설계했습니다.
기준 제원
설계 가정
실측 CAD가 없는 치수·질량·응답 시간은 설계 입력값입니다. 실제 사진의 부품 외관과 96판 개념도의 구조를 재구성했습니다.
- 앞축 전동 조향 · 4륜 전동 구동
- 조별 상단 게이트 · 벨트 · 작업부 버퍼
- 공통 상부 틸트는 정지 적재 작업용
- 발전 DC 출력 9kW 가정 · 배터리 10kWh급
1톤 트럭으로 옮기는 자동 모판 공급·충전 도크
지게차 포켓·착탈 지지다리·접이식 이송교를 갖춘 장치입니다. 현장에서는 지지다리를 고정하고 이앙기를 정렬·잠근 뒤, 빈 캐리어에 모 매트를 순차 인계합니다.
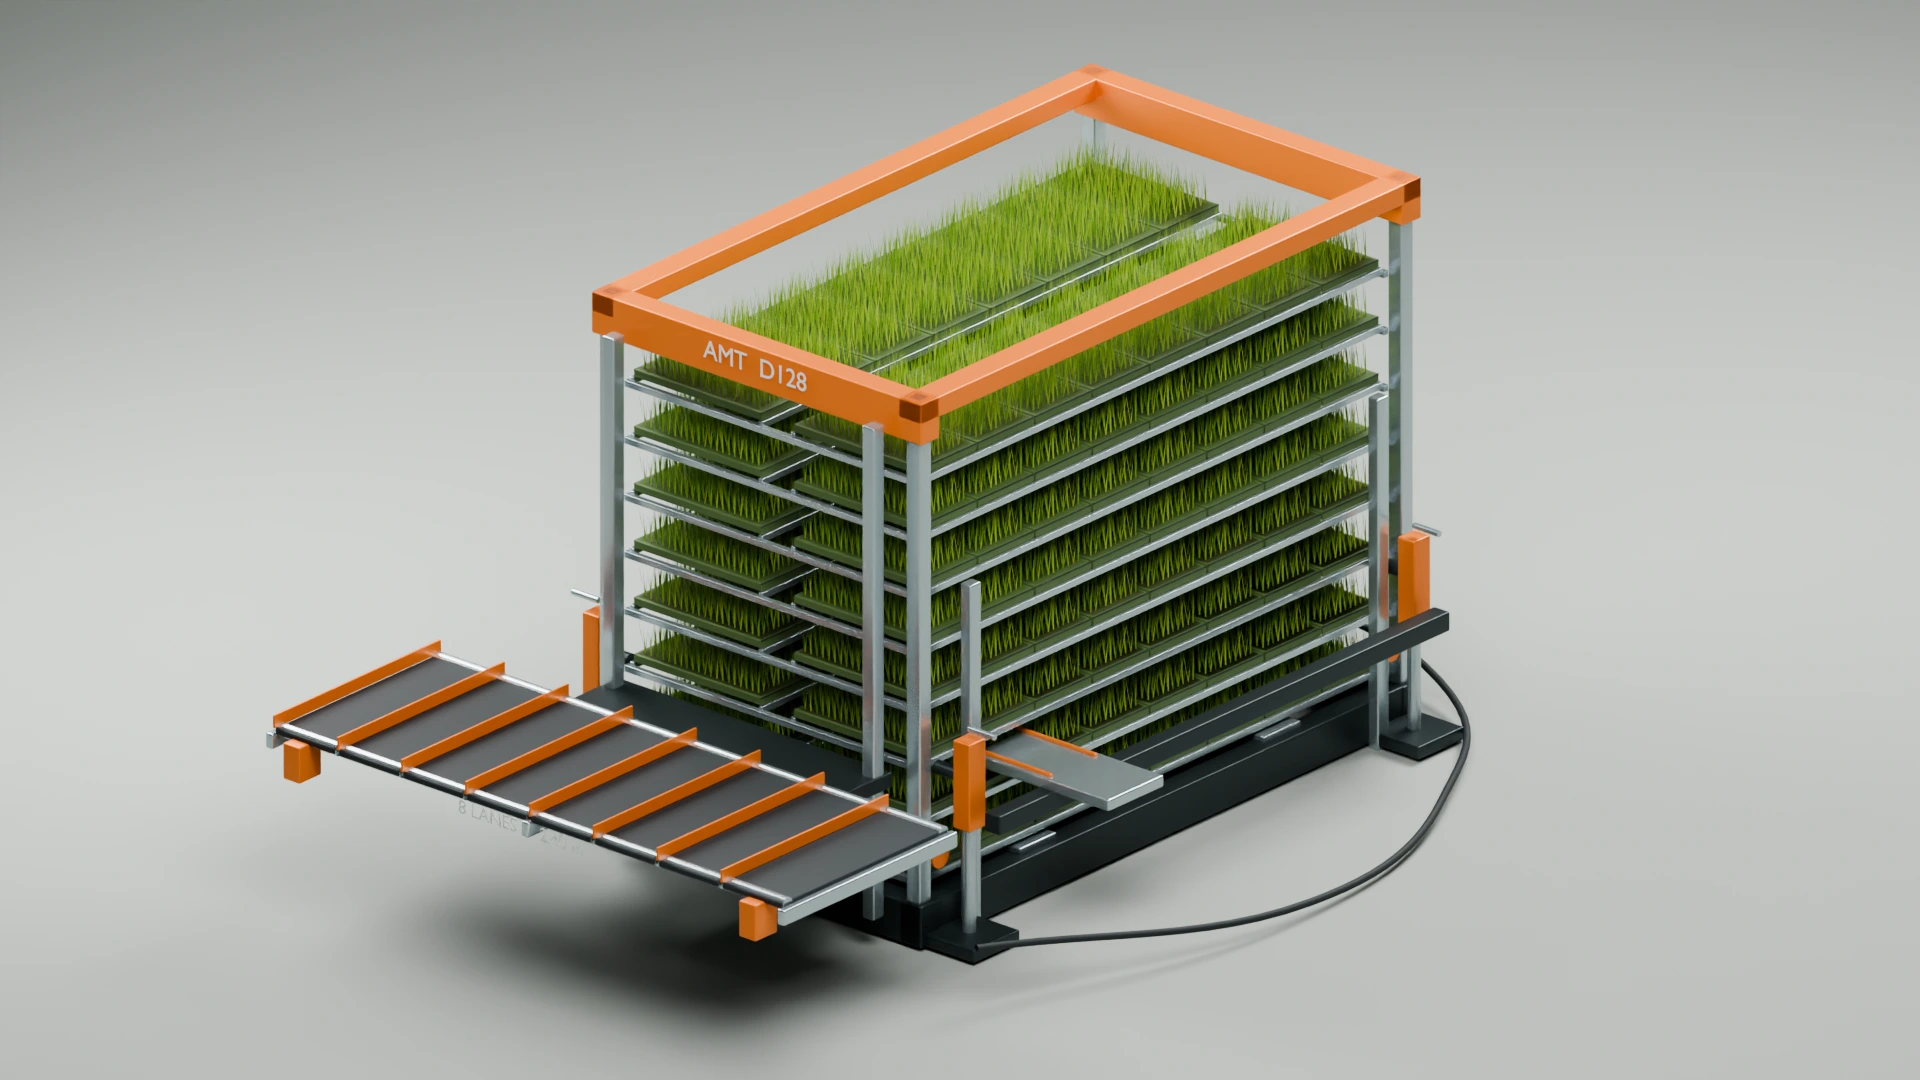
모판 외경 600×300mm는 공개 규격 근거를 사용합니다. 제품별 상자 높이가 달라 30mm 공간을 확보했습니다. 모 키·젖은 질량·장치 자체 질량은 실측 전 입력값입니다. 입력을 바꾸면 다음 작업 시작에 반영됩니다.
적재·공급 계산과 확인할 항목
빈 상자의 두께만으로 층수를 늘리지 않습니다. 모의 키와 비접촉 여유 40mm를 더해 층 간격을 계산합니다. 수송 때는 풀러와 이송교를 접고 고정합니다. 충전은 외부 전원이 필요하며 트럭 배터리의 전기를 임의로 사용하지 않습니다.
이 설계의 랙은 2열×8칸×최대 8단입니다. 각 판은 6초의 인출·이송·안착·도착 확인을 거쳐 한 번만 재고에 반영됩니다. 잠금·센서·전원 고장이 있으면 공급을 멈춥니다.
새 기구의 제작 강도·실제 논의 접지·현장 식부 품질은 실차 자료로 추가 검증해야 합니다. 화면의 운용 수치는 현재 시뮬레이션에서 계산합니다.
8개의 조, 8개의 독립 공급 경로
다른 조에 모가 남아 있어도 필요한 조가 상단 모를 받을 수 있습니다.
교착을 해결하는 구조
- 모가 필요한 조가 먼저 공급을 요청합니다.
- 하단 통로가 비면 그 조의 상단 게이트만 열립니다.
- 독립 브리지와 벨트가 작업부 버퍼에 인계합니다.
- 도착 확인 후 재고 소유 위치를 한 번만 바꿉니다.
공급 고장 시험
1번 조의 이송을 멈춰 공급 대기·정지와 복구 상태를 확인할 수 있습니다.
독립 공급 기구는 이번에 추가한 설계안입니다. 하드웨어 제작 검증은 별도로 필요합니다.
학습한 모델을 실제 추론에 연결
송묘 이상 진단과 논 영상 분류를 준비했습니다. 합성 데이터 평가와 현장 성능을 구분합니다.
논 영상 분류
동일한 입력 영상에서 물·두렁·모의 픽셀을 신경망으로 분류합니다.
송묘 진단
전류·벨트 명령/실제 속도·도착 신호를 입력합니다. 현재 운용 중인 조별 송묘 센서와 연결합니다. 외부 사람 진입·장애물 정지는 가상 센서 시나리오에서 시험합니다.
실행 결과로 확인하는 설계
정상 완료와 재고 부족·공급 교착·고장 정지를 함께 검증합니다.
이 브라우저에 저장한 실행 기록
기록은 현재 브라우저에 보관됩니다. 다른 사람과 공유하려면 원자료 JSON을 내려받으세요.
사진의 부품과 개념도의 구조를 재구성
같은 차체에서 스튜디오·논 주행·독립 공급·기술 검수 시점을 렌더링합니다.